方案概述
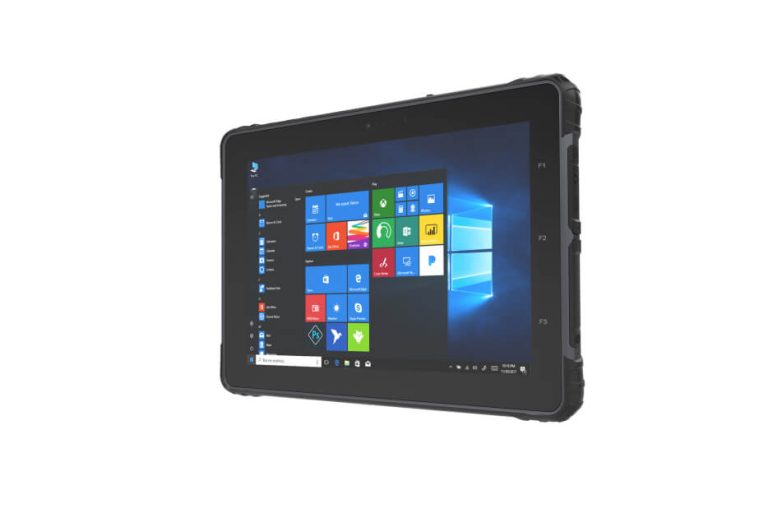
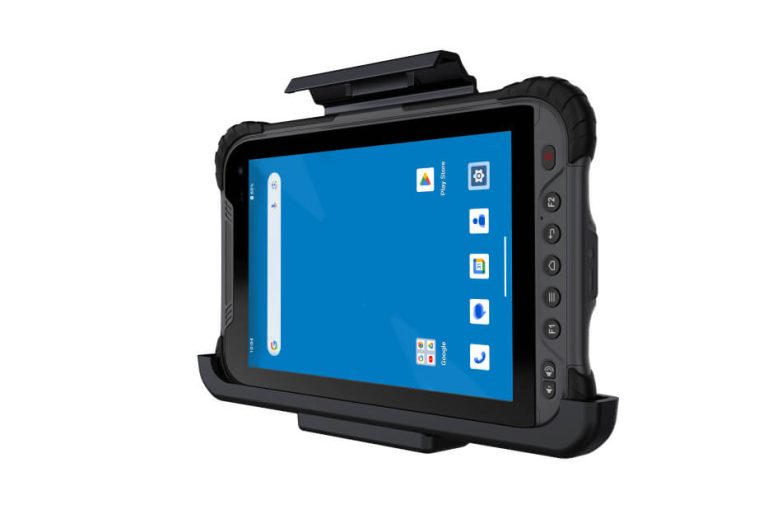
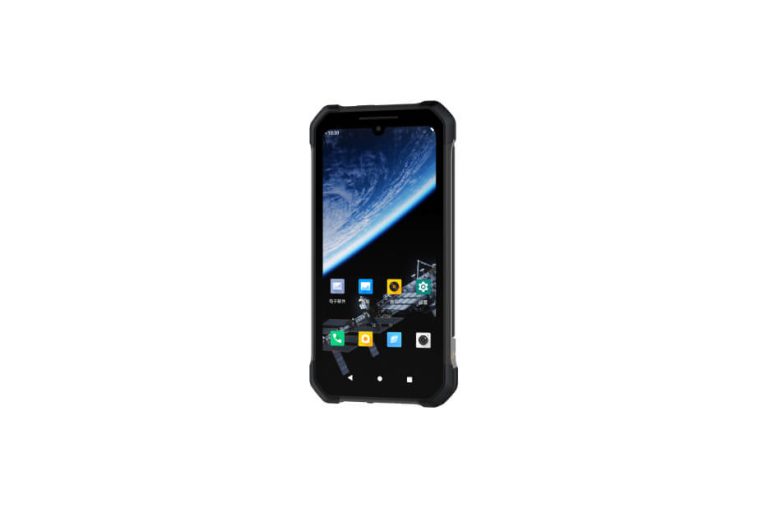
面向拖拉机、播种机、植保机等农业装备,合亿以LAND10高精度GNSS接收机和ROCK系列车载终端提供定位定向、作业显示、接口连接与车载安装硬件基础,配套客户现有的自动导航与农机控制系统。
现场痛点
当农机导航与农具控制系统进入实际田间作业,精度、现场交互和硬件适配会同时影响系统交付。
方案实施
从定位定向到驾驶室界面,再到农具数据接入与田间部署,围绕农机自动导航系统的实际交付需求配置硬件,而不替代客户导航算法和转向控制。
为作业轨迹与机身朝向提供高精度数据基础
拖拉机进行直线播种、施肥、植保等作业时,导航系统需要持续知道车辆在哪里、朝向哪里。定位误差、航向不稳定或差分状态异常,会使后续路径计算与现场操作缺少可靠输入。
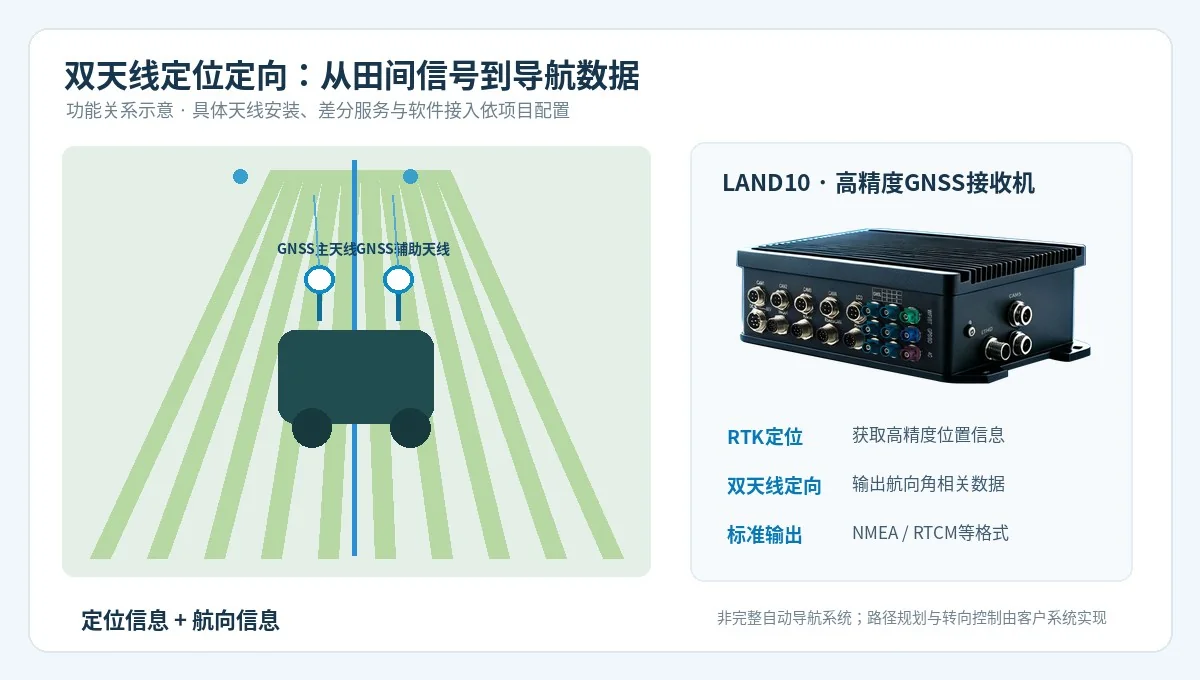
RUNIONE LAND10采用双天线高精度GNSS定位定向方案,支持RTK定位、双天线航向测量、NMEA0183及RTCM等数据输出。它可以作为客户自动导航系统的位置与航向信息来源,与导航软件、控制器及农机执行部件协同工作。
- 双天线定位定向,适配不同机身与天线基线布局
- 标准5Hz更新率,10Hz/20Hz为授权功能
- 支持NTRIP、串口、以太网等差分与数据接入方式
LAND10提供硬件及数据接口,不直接完成路径规划或转向执行;最终精度取决于天线安装、差分条件和项目整体系统。
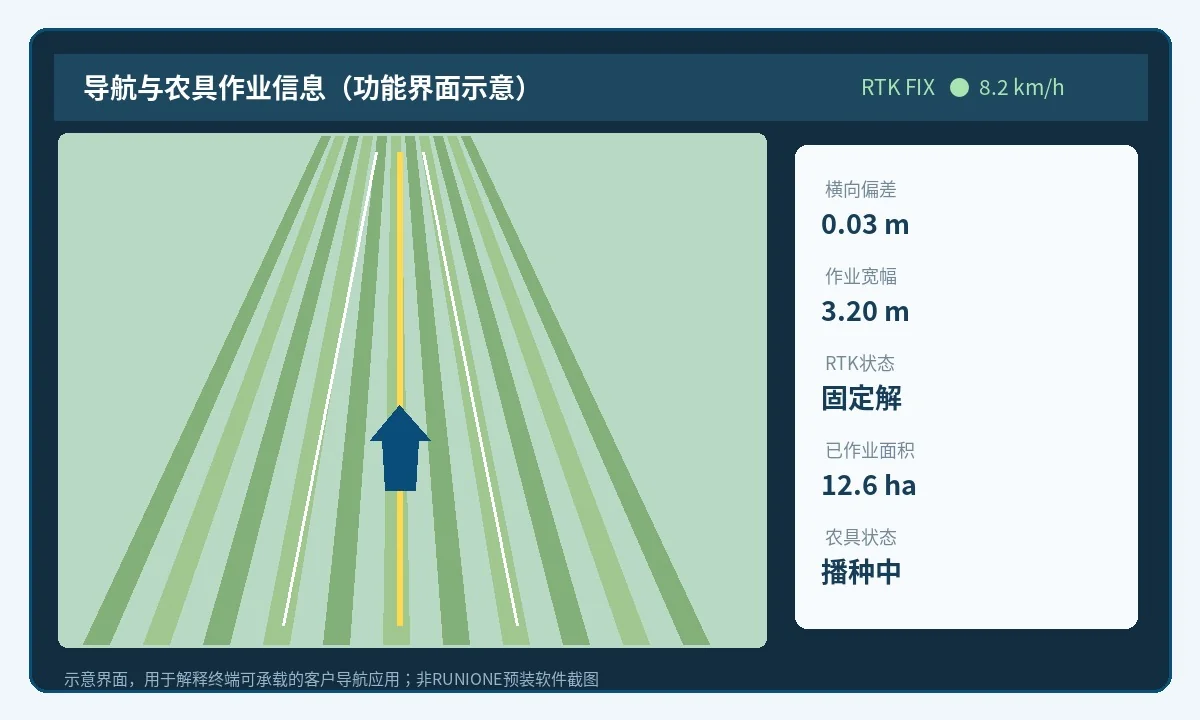
导航界面不只是“走直线”,还要把农具工作状态说清楚
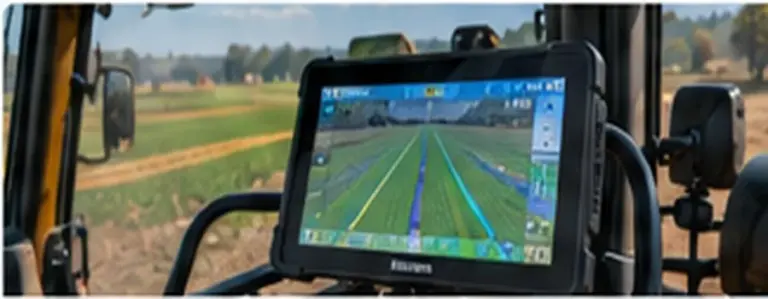
农机驾驶员需要一边观察作业路径,一边确认机具状态。终端必须让信息易看、可触控、能及时反馈。
不同农事任务,所需的导航与交互信息也不同
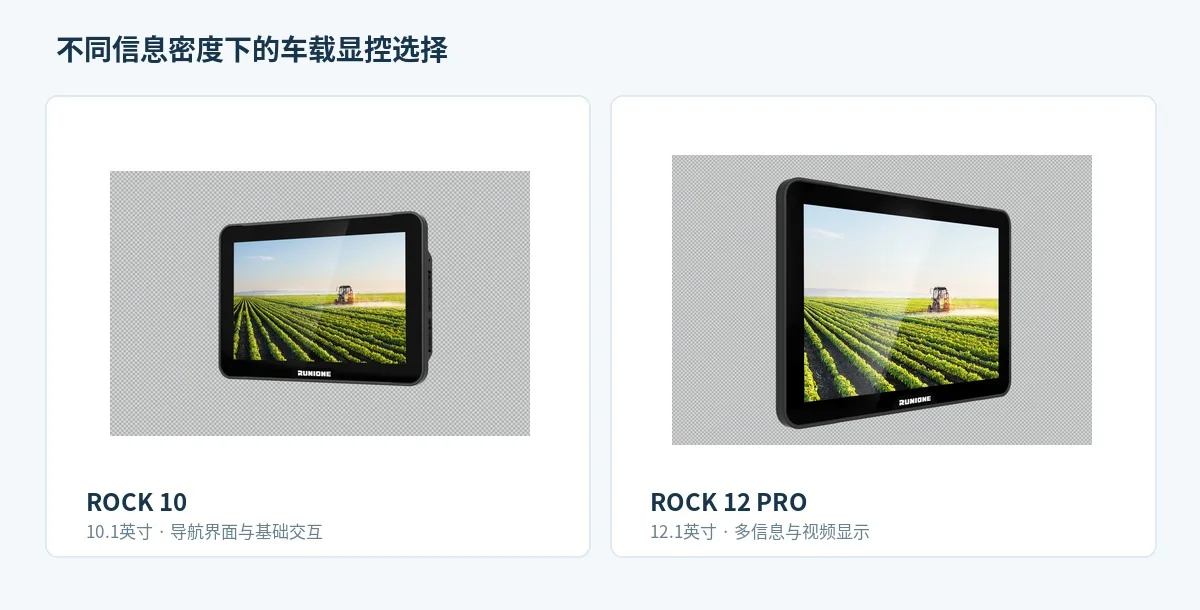
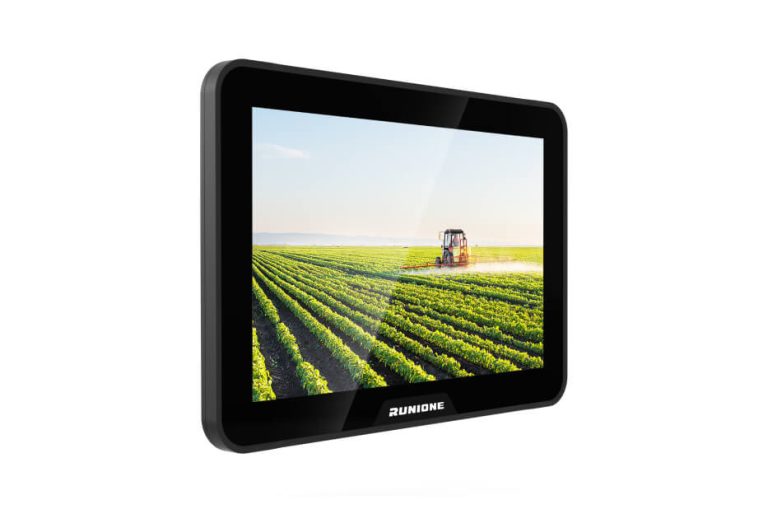
内容不按车型简单排列,而按实际农事任务区分终端需要承载的主要信息。图中田间场景为概念配图。
把导航系统拆成四个清晰的硬件与软件责任环节
这不是额外的自动驾驶控制器,而是对现有系统进行硬件配套与集成。合亿负责自身产品及连接适配,算法和作业控制属于客户系统。
农机系统适配,关键在于真实接口、线束和供电条件
农业机械的后装系统常涉及GNSS天线、导航软件、车辆CAN总线、农具控制器、无线通信和车载视频。即便接口类型相同,连接器定义、协议、供电和安装位置也可能因车型而变。
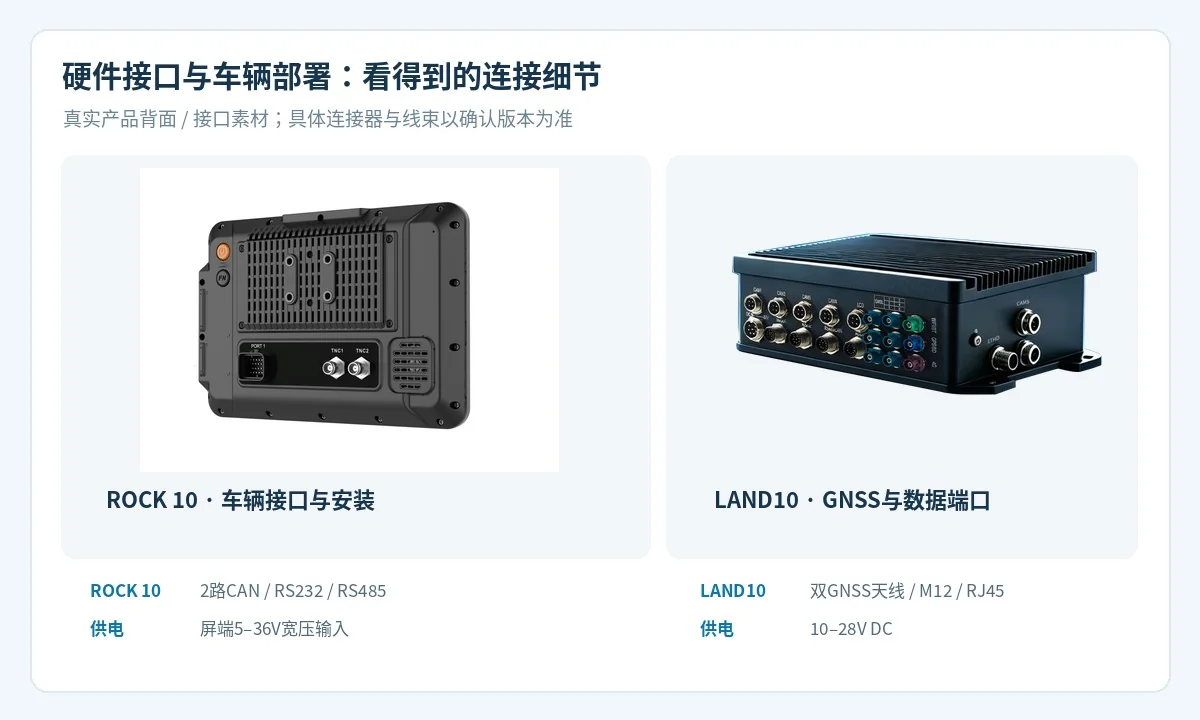
LAND10提供GNSS主/辅天线接口、M12工业接口、串口与RJ45等连接资源;ROCK 10提供2路CAN、RS232、RS485及相应无线连接能力。两者的供电范围不同,项目中应分别设计和验证电源回路。
- LAND10:10–28V DC,IP67;选配数据链路按项目确认
- ROCK 10:屏端5–36V供电,具备过流、欠压、反接保护
- 涉及ISOBUS时需核对客户协议栈、控制器与整机功能,不直接承诺即插即用
先确定作业界面和驾驶室空间,再选10.1英寸或12.1英寸
同一套导航应用可面对不同农机尺寸与作业信息密度,车载显控选型应服务于软件界面和驾驶员操作。