自动导航与农机电控走得越来越近,这是我在研究农业装备时持续关注的变化。但我不太认同一种简单推断:既然位置、航向和农具作业都要显示在驾驶室里,将来就应该由一个终端把所有控制器全部替代。我认为需要先把显示统一、数据协同和底层控制合并分开讨论,它们的难度与责任完全不同。
一、导航与农具电控的核心任务不同
自动导航通常围绕定位、路径跟踪和转向执行展开,关注车辆如何沿目标路线行驶。农具电控则围绕作业质量,例如播种单元转速、喷药阀控制、施肥计量、障碍识别与设备状态。它们都可能使用GNSS数据,但误差和控制要求不同。位置准确不等于喷量准确,导航系统成熟也不意味着已经具备各类农具的工艺知识。
一个喷雾系统不仅要知道车辆到了哪里,还要根据速度、流量传感器、喷头状态、处方要求和延迟进行计算,并处理阀门失效、压力异常等问题。不同机具的传感器、执行器和控制策略差异很大。将自动导航功能扩展到喷雾或播种,通常需要农机电控、机械和软件多方面配合,而不只是增加一个显示页面。
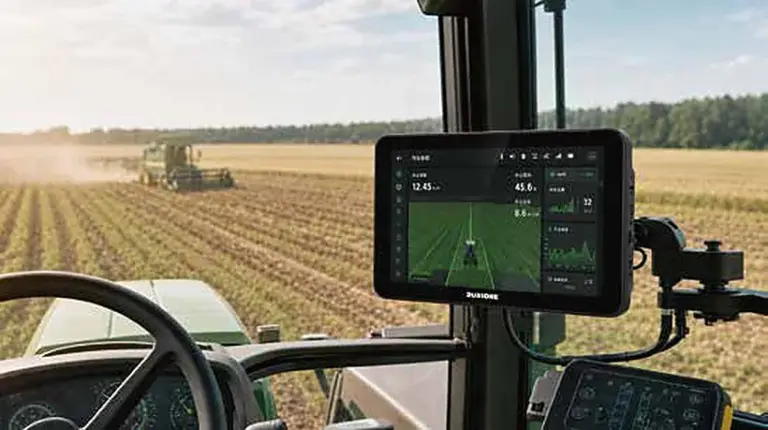
我更看好前两个层面的融合:一块屏幕能够集中呈现导航、作业参数和报警;位置数据能够支持分段喷施、变量控制和作业记录。这类整合直接改善操作流程,也更容易通过实际作业效果评价。
二、最容易融合的是显示与作业数据
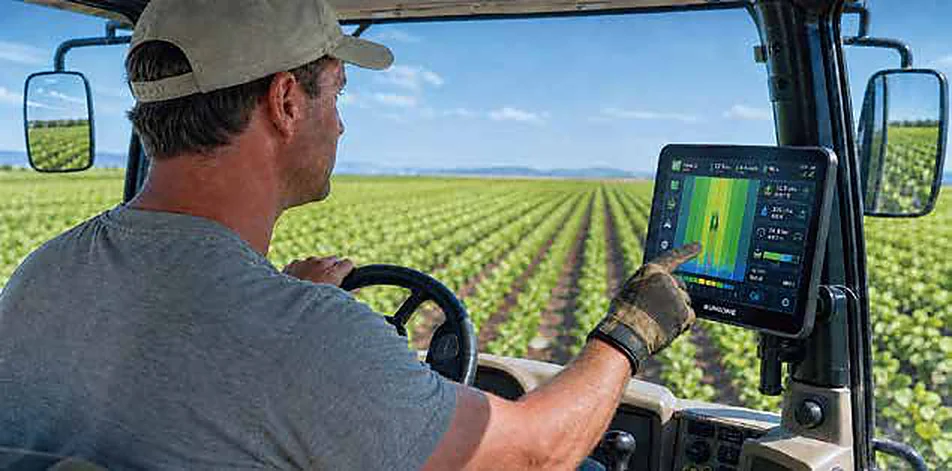
驾驶室里多块屏幕增加操作复杂度,因此统一HMI具有现实意义。同一显示界面可以查看导航偏差、农具状态、作业地图与故障报警,减少驾驶员在多个终端间切换。进一步,导航产生的位置与速度数据可服务自动分段或变量作业,作业数据也可以回传农场管理平台,形成完整记录。
这一层融合需要可靠的数据交换、权限和版本管理,但不一定要求所有任务运行在同一处理器上。通过CAN、ISOBUS或其他适当网络,车载屏可以把来自不同控制器的信息组织成一致界面。对硬件供应商而言,接口清晰、持续运行稳定、软件集成方便,可能比盲目增加算力更重要。
三、控制器整合为什么要更谨慎
把导航控制、农具执行控制与整车管理计算集中到一台设备,可能减少硬件数量,却会提高软件复杂度和故障耦合风险。不同任务对实时性的要求并不相同:界面刷新允许一定延迟,阀门闭环控制和故障保护可能需要确定性响应;一个应用异常不应该导致全部作业能力失效。工程上通常需要分层架构、故障隔离以及必要的安全设计。
因此,未来更可能出现多种结构共存:统一显示、分布控制;统一计算平台但隔离不同任务;或者针对特定机具做高度集成。哪种结构更适合,要取决于机具复杂度、生产规模、认证要求与成本,而不是由“单屏化”直接推出“单控制器化”。
至于底层控制器是否合并,我会保持谨慎。播种电机、喷雾阀组与行驶转向所需的实时性、故障处理和安全责任并不相同。即便硬件算力足够,也不代表把控制任务移到一台通用屏上就更可靠。
四、行业分工也不会简单被一方取代
导航企业了解定位和路径规划,农机电控企业掌握传感器、执行器及具体作业逻辑,主机厂负责整机集成、动力系统与安全责任。三者业务可能互相延伸,也可能通过标准接口合作。对于有成熟ECU和控制软件的农具厂家,采用第三方工业显示终端反而可能更快地形成产品;对追求高度一体化的整机厂,深度自研与供应链整合也有合理性。
观察行业发展时,不应因为几家厂商展示集成产品,就推断市场已形成单一标准。判断趋势需要更多量产案例、兼容性验证与维修数据。展示设备能够联动是第一步,农忙季持续稳定工作才是更严苛的检验。
在一个喷雾场景中看清三个层次
设想车辆进入已经作业过的区域。导航系统提供当前位置和行进轨迹,作业管理软件结合地块边界判断某段喷杆应暂停喷施,农具ECU根据指令控制相关电磁阀,并通过压力或流量反馈确认执行。驾驶员可能只看到一块屏幕上的地图与喷杆状态,但底层实际上经过位置感知、任务判断和动作执行多个环节。
如果定位短时中断、作业地图版本错误或阀门卡滞,系统需要分别决定如何报警和退化。把这些都集中在同一处理器上,不会让工程风险自动减少。判断融合程度时,应看信息与动作在系统中如何流转、关键故障如何被隔离,而不是数驾驶室有几块屏幕。
结语
在我看来,农业装备的统一方向首先是让操作员更容易完成一项任务,而不是让所有控制逻辑住进同一个盒子。显示与数据融合有明确价值,控制整合则必须由安全、实时性和维护责任共同决定。