谈高精度测量设备升级时,最容易看到的变化是传感器越来越多:GNSS之外加入惯导、视觉或激光。但我不愿简单把这理解成“传感器越多,精度越高”。在遮挡、反射和复杂地形中,不同传感器确实能补足部分信息;可它们也会带来标定、同步、漂移和错误融合的新问题。我更关心的是,这些能力究竟为哪一种现场任务服务。
一、单一GNSS在复杂现场会遇到什么限制
RTK定位依赖卫星观测和改正信息。天空开阔、观测条件良好时,接收机有机会获得厘米级解算;但在楼宇密集区,信号多路径会影响观测质量,遮挡则减少可用卫星数量。此时即使接收机规格参数很好,也可能出现固定解失效、定位跳变或较长的重新初始化时间。
这些问题不能仅靠增加一个摄像头解决。不同传感器有不同的观测对象:惯性测量单元可以感知角速度和加速度,视觉可提供图像特征与相对运动信息,激光可提供距离或空间几何信息。它们能在部分条件下补充GNSS短板,但自身也存在漂移、光照依赖、反射材质和计算负载等限制。
我会先问“融合的目标是什么”:是在短时遮挡下保持运动估计,还是帮助操作员快速测点,抑或记录现场影像?三种目标需要的算法、传感器和验收方法并不相同。把不同功能笼统称为“融合定位”,反而不利于客户判断价值。
二、所谓融合,必须明确融合的是哪一层信息
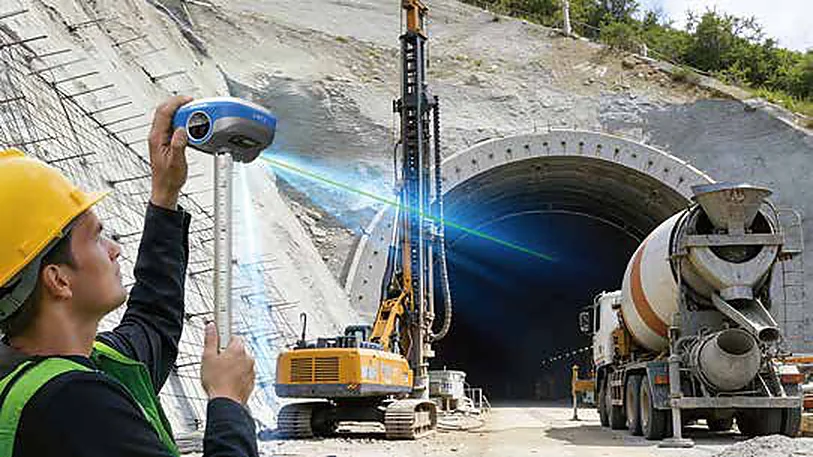
一种常见应用是倾斜测量:利用惯性数据估计杆体姿态,在满足条件时补偿杆尖与接收机天线之间的几何关系。另一类是图像辅助测量,通过摄像头帮助定位难以直接接触的目标或记录现场信息。更复杂的系统可能采用GNSS、INS、视觉或激光里程计融合连续估计位置,但其算法和传感器标定要求更高。
| 技术或传感器 | 主要信息 | 应用限制 |
|---|---|---|
| GNSS/RTK | 绝对位置与高精度坐标 | 遮挡、多路径与改正链路 |
| 惯性测量 | 姿态与短时运动状态 | 长期漂移与校准需求 |
| 视觉/激光 | 场景几何与相对位置信息 | 光照、纹理与环境条件 |
这些功能不应统称为“定位精度更高”。倾斜补偿可能提高操作效率,图像功能改善测点获取方式,惯性融合可能提高短时连续性;它们带来的具体收益不同。只有说明基准条件、误差定义、测试环境和目标任务,才能对融合效果作出可信评价。
三、传感器越多,也会引入更多工程问题
多传感器系统需要时间同步、坐标系标定和误差模型。相机安装位置变化可能影响外参,IMU偏置会随温度和时间漂移,激光测量则需要考虑被测表面与入射角。即使每个传感器单独工作正常,时间戳不一致也可能让融合结果偏移。
设备层面,还需要增加接口、算力、存储和电源预算。算法运行负载提高后,散热会影响连续性能;现场软件也要能够显示不同数据的质量状态,避免操作员把低可信度结果当作正式测量成果。数据可追溯性与校核流程,在工程场景中尤其重要。
一个我认为必须保持的原则是:系统应该敢于报告不确定性。视觉特征不足、卫星环境恶化或惯导误差累积时,设备不能只是继续给出一个看起来很精确的数字。可信度提示、异常告警和复核机制,比“任何环境都厘米级”的宣传更负责任。
四、选择融合功能应先看具体作业任务
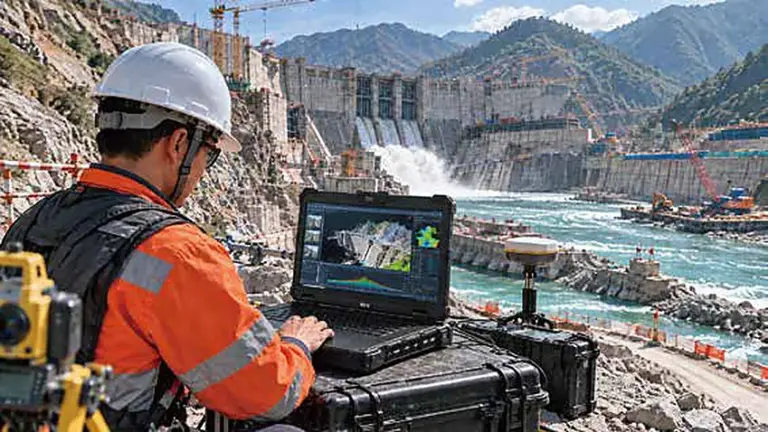
例如,建筑工地存在大量无法直接竖杆触及的测点,激光或影像辅助可能带来效率价值;户外GIS采集如果任务更注重长时间电池续航,盲目增加多传感器和高算力反而可能增加负担;连续运动的机械引导则更关注姿态、速度与定位稳定性。不同任务决定传感器组合,而不是功能越多越好。
评价时建议分别核查标称精度与实测精度、适用环境、初始化要求、失效场景、标定与维护成本。对客户而言,能否稳定完成指定现场任务,比用多少种传感器更重要。
融合设备需要明确如何报告“不确定”
现场测量容易过度关注系统最终显示的一个坐标,而忽视这个坐标的可信度。有效的融合方案不仅要输出位置,还应能提示GNSS固定状态、姿态估计质量、校准是否有效以及可能影响结果的环境因素。若一段时间内主要依靠惯性推算,误差可能随时间累积,系统需要把这种退化告知操作员,而不是始终显示同一种“高精度”状态。
还应根据测量任务决定保存哪些原始数据。发生争议时,完整的观测信息、时间戳、坐标转换参数和测量照片,可能比孤立的坐标点更能帮助复核。传感器融合越复杂,结果解释和数据追溯越重要。对工程测量而言,让操作员知道什么时候不应信任结果,是可靠系统的重要组成部分。
结语
在我看来,多传感器融合的意义是扩大设备可完成的现场任务,而不是创造一种永远不会失效的定位方式。只有说明使用条件、误差边界和复核手段,融合能力才能变成工程价值。